

KAIST와 서울대학교, 울산과학기술원(UNIST), 미국 카네기멜런대학교 등이 참여한 연구 결과는 11월 20일 국제학술지 ‘네이처 커뮤니케이션스(Nature Communications)’에 발표됐다. 연구 주제는 ‘생체모방 고유수용 인공근육을 위한 초탄성 마이크로섬유’다. 고유수용감각은 눈을 감고도 자신의 팔이 얼마나 구부러졌는지 알아차리는 능력이다. 연구진은 근육의 움직임과 이를 감지하는 기능을 하나의 인공 섬유에 함께 담는 데 초점을 맞췄다.
기존의 부드러운 인공근육은 수축시키는 장치와 움직임을 측정하는 센서를 따로 결합하는 경우가 많다. 센서를 더하면 구조가 복잡해지고 작은 로봇에 적용하기 어려워질 수 있다. 이번 연구진은 잘 늘어나는 액체 통로와 상대적으로 단단한 광학 코어를 한 섬유 안에 나란히 배치했다. 광학 코어가 섬유의 한쪽으로 치우쳐 있다는 점이 작동 원리의 핵심이다.
섬유 안으로 액체를 밀어 넣으면 부드러운 통로 벽에 부푼 부분이 생겨 길이 방향으로 이동한다. 상대적으로 덜 늘어나는 광학 코어 때문에 섬유가 한쪽으로 휘면서 용수철처럼 감기고 전체 길이는 짧아진다. 이때 광학 코어를 지나는 빛도 휘어짐에 따라 달라진다. 연구진은 밖으로 나오는 빛의 변화를 분석해 섬유가 얼마나 수축하거나 늘어났는지 측정했다. 힘을 내는 통로와 움직임을 읽는 통로를 한 구조에 결합한 셈이다.
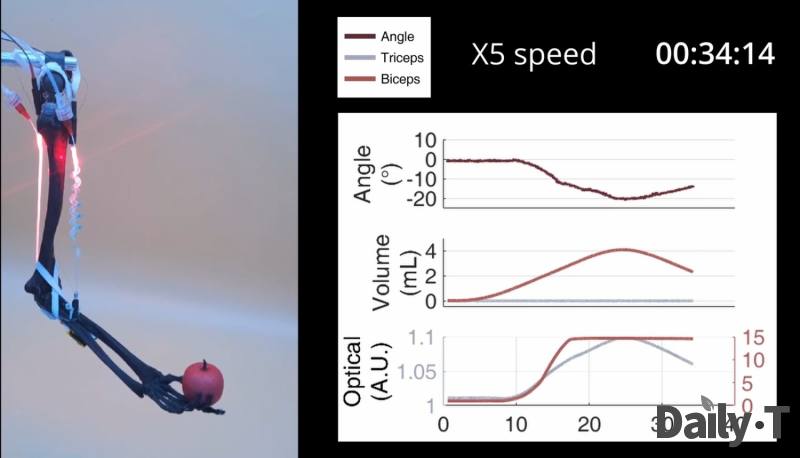
이 기술을 보여주는 대표적인 장면은 연구진이 제작한 모형 팔 실험이다. 3차원 인쇄 방식으로 만든 팔에 인공근육 두 개를 연결해 사람의 이두근과 삼두근처럼 서로 반대 방향으로 작동하게 했다. 팔 끝에는 실제 과일이 아닌 3D 프린팅으로 만든 사과 모형을 놓았다. 한쪽 인공근육에 액체를 주입하면 팔의 각도가 달라지고, 광학 신호도 함께 변한다. 연구진은 이 신호를 팔 위치를 파악하는 데 활용해 움직임을 제어하는 방법을 시연했다.
모형 팔이 움직이는 장면 자체도 의미 있지만, 이번 연구의 특징은 팔을 움직인 뒤 별도의 굵은 센서 없이 그 움직임을 다시 읽어낸다는 데 있다. 센서에서 나온 정보를 구동 장치에 되돌려 다음 동작을 조절하는 것을 ‘피드백 제어’라고 한다. 논문은 모형 팔에서 액체 주입량과 광학 신호를 함께 사용해 팔의 위치를 추정하는 방식을 제시했다. 다만 이 장면은 실제 환자가 사용하는 의수나 상용 로봇의 성능을 검증한 실험은 아니다.
제조 방식에서도 성과가 보고됐다. 연구진은 여러 재료를 열로 가늘게 뽑는 공정을 통해 100m가 넘는 길이의 섬유를 연속으로 만들었다. 단면 크기는 원래 재료 구조보다 최대 50분의 1 수준까지 줄일 수 있었다. 실제 구동 시험에 사용한 섬유는 길이 5㎝, 지름 약 800㎛였다. 액체를 주입한 실험에서 측정한 최대 힘은 0.45N이다. 긴 섬유의 제조 성공과 작은 시료의 구동 성능은 서로 다른 실험 결과다.
감지 성능도 따로 측정했다. 연구진은 섬유를 스스로 수축시키거나 밖에서 잡아 늘리는 두 조건에서 변형을 추적했다. 초당 최대 10회 속도로 움직임을 측정했으며, 논문에 제시된 평균 변형률 분해능은 능동 구동 상태에서 1.19%보다 좋았고 외부에서 늘리는 상태에서는 0.325%였다. 분해능은 작은 변화를 얼마나 구별할 수 있는지를 나타내는 지표다. 이 수치는 해당 실험 장치와 측정 조건에서 나온 값이다.
연구진은 섬유 여러 가닥을 묶어 더 큰 힘을 내는 방법도 시험했다. 이는 가는 섬유 하나로 모든 하중을 감당하기보다 필요한 힘에 맞춰 여러 가닥을 결합할 가능성을 보여준다. 연구에서 입증한 것은 섬유의 제조, 구동, 감지와 모형 장치에서의 제어 가능성이다. 다양한 크기의 실제 로봇에 적용하려면 액체 공급장치와 광학 판독기의 크기·무게·안정성까지 함께 고려해야 한다.
논문에 포함된 로봇 팔 실험에서는 팔의 실제 각도와 섬유에서 얻은 광학 신호, 각 인공근육에 주입한 액체의 양을 함께 기록했다. 팔을 한쪽으로 움직일 때 이두근 역할을 하는 섬유와 삼두근 역할을 하는 섬유에서는 서로 다른 신호 변화가 나타났다. 연구진은 여러 측정값을 바탕으로 팔의 위치를 예측하는 모델도 시험했다. 움직임을 만들어 내는 것뿐 아니라 현재 상태를 파악해 다음 동작을 조절할 수 있는지 확인하려는 실험이다. 다만 사진의 오른쪽 그래프는 팔의 각도와 주입량, 광학 신호의 변화를 보여주는 측정 자료이지, 인공근육의 상용 성능을 증명하는 품질 보증 수치는 아니다.
광학 감지는 빛을 통과시키는 섬유가 휘어질 때 신호가 달라진다는 성질을 이용한다. 따라서 섬유 자체가 전자회로나 판단 장치를 모두 갖췄다는 뜻은 아니다. 실험에서는 액체를 보내는 펌프와 빛의 변화를 읽는 장비가 함께 쓰였다. 연구진이 앞으로 해결해야 할 과제에는 이 주변 장치를 작은 로봇 몸체 안에 배치하고 다양한 움직임에서도 센서 신호를 안정적으로 읽는 작업이 포함된다.
장기간 작동할 때의 내구성은 남은 과제다. 논문에 따르면 반복 구동이 오래 이어지면 섬유 바깥층에 잔류 변형과 연화가 축적되고, 결국 파열이 일어날 수 있었다. 이번 성과는 로봇이나 의료기기에 바로 넣을 완제품의 개발이라기보다, 움직임을 만드는 인공근육 자체에서 자세 정보를 얻는 설계를 실제 섬유와 모형 팔 실험으로 보여준 결과다. 연구진이 제시한 제조 방식과 제어 실험이 앞으로 얼마나 오래, 안정적으로 작동하는지는 후속 연구에서 확인해야 한다.


댓글
(0)